Robot SAR Karya Mahasiswa UKSW Raih Juara 1, Siap Hadapi Medan Sulit
- Dok UKSW
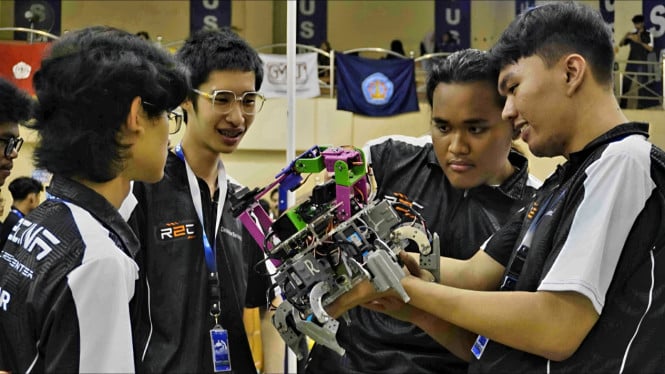
Viva Semarang – Robot tak hanya dirancang untuk bergerak, tetapi juga dapat dikembangkan untuk membantu manusia menghadapi situasi berbahaya. Gagasan tersebut diwujudkan mahasiswa Universitas Kristen Satya Wacana (UKSW) melalui ALCEO, robot berkaki enam yang berhasil mengantarkan Tim Legacy meraih Juara 1 kategori Search and Rescue Robot (SAR) dalam UNLIMITED 2026 yang diselenggarakan Fakultas Teknik Universitas Diponegoro (UNDIP).
ALCEO dikembangkan untuk bergerak secara otonom, melewati berbagai rintangan, dan menjalankan misi penyelamatan. Pencapaian tersebut merupakan hasil integrasi sistem mekanik, sensor, kendali, dan perangkat lunak yang dirancang agar robot mampu beradaptasi dengan kondisi arena.
Tim Legacy R2C UKSW terdiri atas lima mahasiswa Fakultas Teknik Elektronika dan Komputer (FTEK), yakni Carollus Tirta Putra Agni, Christopher Dionisius Utomo, Christiano Vincent Santoso, Muhammad Fikri Rasyid Setiawan, dan Hegar Novan Auliya Rachmat.
Salah satu anggota tim, Muhammad Fikri Rasyid Setiawan, menjelaskan, desain hexapod dengan enam kaki dipilih untuk menjaga kestabilan robot saat melintasi medan sulit. ALCEO juga memiliki beberapa profil gerakan yang disesuaikan dengan karakteristik rintangan.
Mode gerak tinggi digunakan untuk melewati kelereng dan puing, sedangkan mode rendah membantu menjaga kestabilan di jalan miring. Robot ini juga dilengkapi mode khusus untuk menaiki tangga.
“Robot memiliki beberapa profile mode berbeda sesuai kebutuhan rintangan. Selain itu, kami mengembangkan algoritma untuk melewati arena secara autonomous dengan lancar,” jelas Fikri.
Untuk mendukung navigasi, ALCEO menggunakan Light Detection and Ranging (LiDAR) dan Inertial Measurement Unit (IMU) guna membantu menentukan posisi dan jarak tempuh. Sementara itu, sistem machine learning YOLO digunakan untuk membedakan objek korban dengan boneka peraga atau dummy dalam misi penyelamatan.
Pengembangan ALCEO membutuhkan serangkaian pengujian dan penyempurnaan. Desain kaki dan algoritma gerak menjadi tantangan utama karena berpengaruh terhadap kestabilan robot saat menghadapi medan berbeda.
Hegar Novan Auliya Rachmat menambahkan, tim melakukan perbaikan algoritma secara bertahap pada setiap putaran kompetisi. Ketika menghadapi tangga, mereka kembali melakukan kalibrasi, mengubah desain kaki, dan menyesuaikan kode program.